Ansys Optics
Lidar 라이다 설계 및 시뮬레이션 (Lumerical, Zemax, Speos)
래디언트솔루션
2025. 4. 17. 17:20
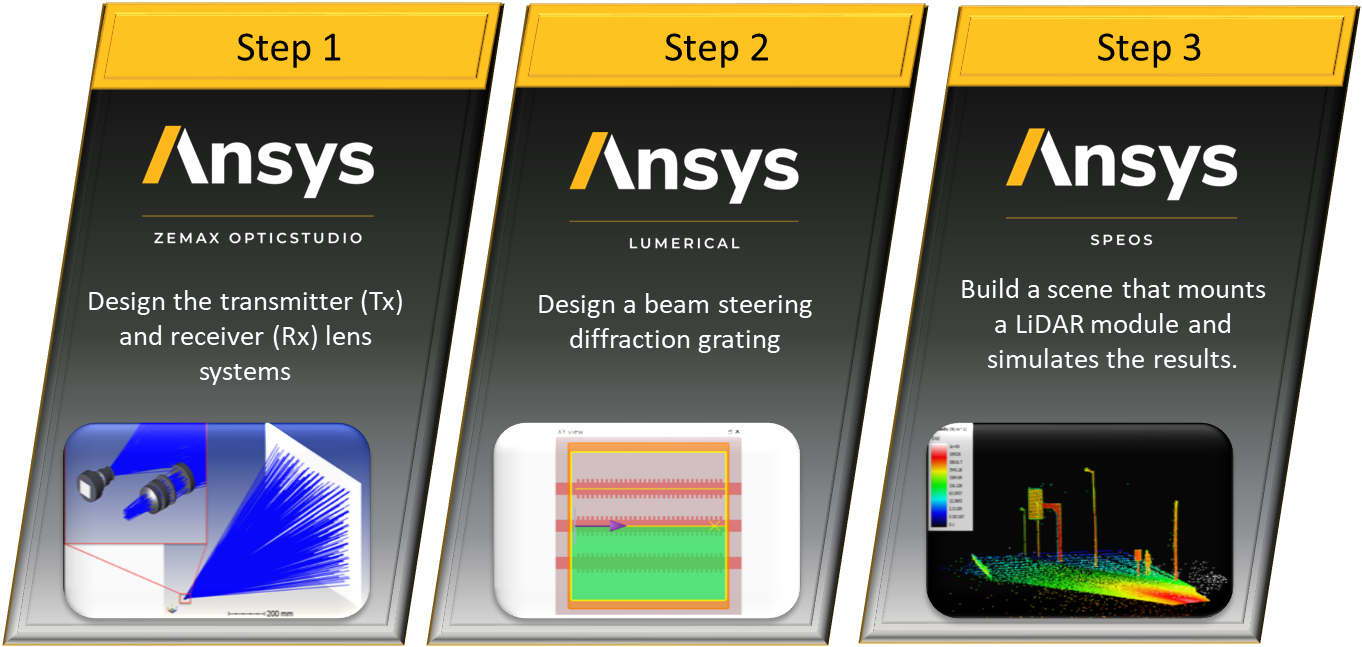
< Lidar 설계 및 시뮬레이션 워크플로우 >
□ 라이다(LiDAR)란 무엇인가?
라이다는 Light Detection and Ranging의 줄임말로, 레이저 기반의 원격 감지 기술입니다. 레이저 광을 목표물에 쏘고 반사되어 돌아오는 시간을 측정하여 거리를 계산하는 방식으로, 고해상도 3D 지도를 생성할 수 있습니다. 이 기술은 자율주행 차량, 로봇, 지리 정보 시스템(GIS), 안면 인식, 산업 자동화 등 다양한 분야에서 사용되고 있습니다.
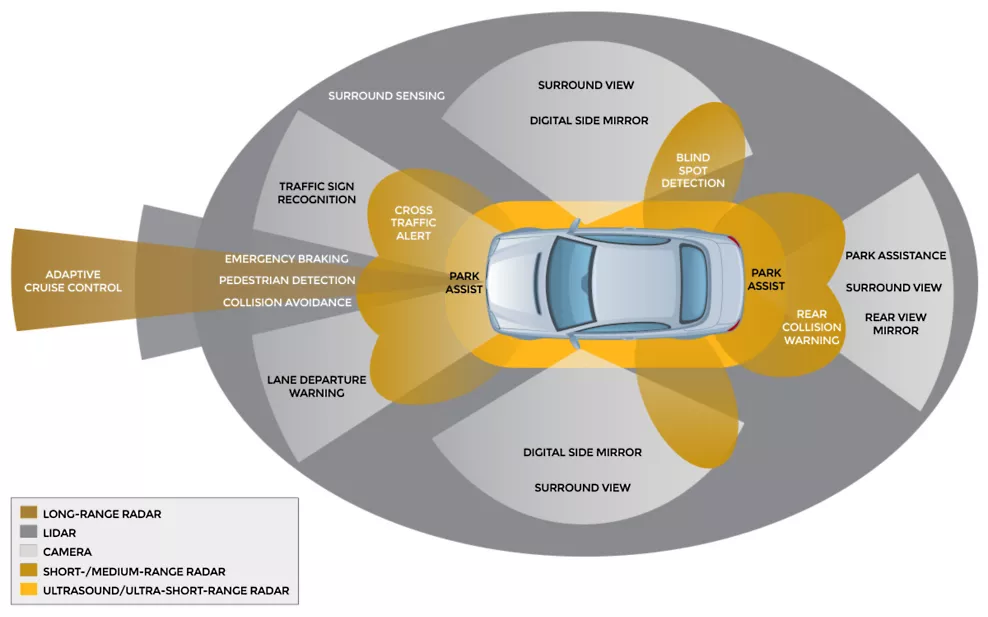
■ Radar vs Sonar vs Lidar
| 레이더 (RADAR) |
소나 (SONAR) |
라이다 (LiDAR) | |
| 감지 수단 | 전자기파 | 음파 | 빛(광파) |
| 주요 사용처 | 항공, 기상 예보 | 수중 탐사, 고고학 | 자율주행, 로봇, 지도 제작 |
| 장점 | 긴 거리, 악천후 가능 | 수중 사용 가능 | 고해상도, 정확도 우수 |
| 단점 | 해상도 낮음 | 해상도 낮음 | 고비용, 눈 안전성 문제 |
라이다는 빛을 기반으로 하여 가장 정밀한 거리 및 물체 정보를 제공하지만, 비용이 높고 기상 조건의 영향을 받을 수 있다는 단점이 있습니다.
■ 라이다의 작동 원리
- 라이다 시스템은 다음 세 가지 주요 부품으로 구성됩니다:
- 이미터 (Emitter): 레이저 펄스를 빠르게 발사 (초당 수십만 번)
- 리시버 (Receiver): 반사되어 돌아오는 빛을 수신
- 프로세서 (Processor): 빛의 이동 시간을 계산하여 거리 산출 → 3D 데이터로 변환
이 과정을 통해 수천 개의 데이터 포인트(포인트 클라우드)가 형성되며, 이는 공간의 구조를 시각적으로 표현하는 데 사용됩니다.
■ 라이다 유형별 특징
| 유형 | 설명 | 특징/장단점 | 활용 예시 |
| 회전 라이다 (Rotational LiDAR) | 레이저 광원이 360도로 회전하며 주변을 스캔 | • 넓은 시야 (360도) • 기계적 회전 → 내구성 이슈 |
자율주행차, 로봇 |
| 스캔 라이다 (Scanning/Solid-State LiDAR) | 회전을 대신해 위상 배열, 메타표면 등의 기술로 스캔 |
• 비기계식 → 작고 견고 • 비용 낮춤 |
드론, 모바일 장치 |
| 플래시 라이다 (Flash LiDAR) | 단일 플래시로 전체 장면을 캡처 (카메라와 유사) | • 빠른 캡처 • 짧은 거리 • 해상도 제한 |
스마트폰 얼굴 인식, AR |
| ToF 라이다 (Time-of-Flight) | 레이저 펄스의 왕복 시간을 측정하여 거리 산출 | • 단순하고 정밀 • 다수의 현재 시스템에 사용 |
일반 자율주행차 |
| FMCW 라이다 (Frequency-Modulated Continuous Wave) | 연속 파형 레이저로 주파수 간섭을 이용해 거리/속도 측정 | • 다중 시스템 동작에 강함 • 속도까지 측정 가능 • 복잡한 처리 요구 |
차세대 고정밀 차량 센서 |
| 공중 라이다 (Aerial LiDAR) | 항공기, 드론에서 지형/구조를 매핑 | • 넓은 지역 신속 스캔 • 고도 정보 포함 |
삼림 조사, 도시 계획 |
| 지상 라이다 (Terrestrial LiDAR) | 지면 기반 차량/고정 장비에 장착 | • 세밀한 구조물 매핑 가능 | 건축 스캔, 문화재 복원 |
■️ 라이다의 장점과 도전 과제
○ 장점
- 고정밀, 고해상도 거리 측정
- 자체 광원 → 야간/어두운 환경에서도 작동
- 실시간 3D 포인트 클라우드 생성
- 단일 파장 사용으로 시스템 간소화
○ 과제
- 비용이 높고 대중화 제한
- 기상, 먼지, 안개에 민감
- 눈에 대한 안전성 이슈
- 데이터량이 많아 복잡한 계산 필요
□ LiDAR 설계 및 시뮬레이션 워크플로우
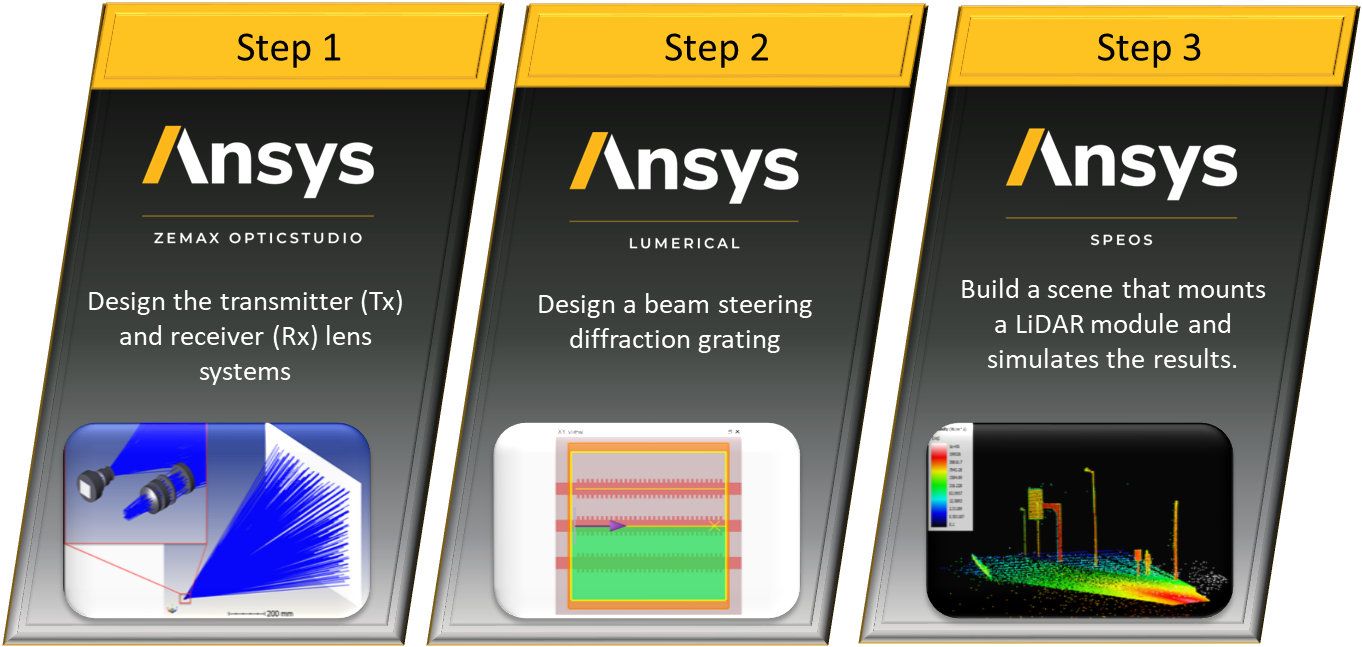
< Lidar 설계 및 시뮬레이션 워크플로우 >
■ 워크플로우 시나리오
- Zemax에서 송신부 광학 설계 (Laser → Lens → Beam Expander → Mirror)
- Zemax에서 수신부 설계 및 FOV 검토
- 설계한 광학계 ➝ ODX 형식으로 Speos에 전달
- Lumerical에서 Grating 구조 설계 → RCWA로 회절 효율 계산
- 효율 결과 ➝ JSON으로 내보내 Speos에 통합
- Speos에서 전체 LiDAR 시스템 시뮬레이션
- 차량 내 장착
- 다양한 거리/방향의 물체에 대한 반사
- 시야각, 거리, 수신 강도 평가
- (필요 시) 결과를 다시 Zemax 또는 Lumerical로 파라미터 피드백
□ Ansys Optic SW 제품별 특징
■ Zemax OpticStudio – 송수신 광학계 설계
○ 목적:
- LiDAR 시스템의 송신(Tx) 및 수신(Rx) 광학계를 설계
○ 핵심 기능:
- 렌즈, 거울, 빔 스플리터 설계
- 레이저 소스 모델링 (가우시안 빔, 파장, 방사 패턴)
- 광선 추적 (Ray Tracing) 으로 광선 분포, 에너지 효율성 평가
- 공차 분석 및 다중 소자 조립 효과 확인
- ODX (Optical Design Exchange) 파일 형식으로 Ansys Speos로 내보내기
○ 예시:
- 발광부: LD + collimation lens → BE lens
- 수신부: 반사경 + 필터 + 집광 렌즈 → 검출기
■ Lumerical – 나노 광학/회절소자 설계
○ 목적:
- LiDAR의 핵심 구성품인 광학 격자, 메타표면, 회절 렌즈 등 미세구조 설계
○ 핵심 기능:
- RCWA (Rigorous Coupled Wave Analysis): 1D/2D 회절 격자 효율 분석
- FDTD (Finite-Difference Time-Domain): 빛의 파동 전파, 회절, 간섭 정밀 분석
- MODE 솔버: 웨이브가이드 설계 가능
- 각 입사각 및 파장에 따른 회절 효율 JSON 파일 생성
- Speos에서 "Diffraction efficiency file" 로 사용 가능
○ 예시:
- Beam shaping grating, FMCW용 diffractive combiner, 판형 메타렌즈
■ Ansys Speos – 시스템 전체 시뮬레이션
○ 목적:
- 실제 차량 환경을 포함한 LiDAR 시스템 전체 광선 추적 및 성능 평가
○ 핵심 기능:
- 송수신 경로 전체 광선 추적
- Lumerical에서 생성한 회절 효율 JSON 기반 Grating 요소 정의
- Zemax에서 가져온 렌즈 모델(ODX)로 실제 시스템 반영
- 대상 물체 반사, 환경 산란, 안개/비 등 기상 조건 시뮬레이션
- LiDAR FOV(Field of View), 거리 탐지 범위, dead zone 분석
- Human Vision Lab → 결과 가시성 분석 (HUD 시나리오나 AR과 연계 시)
○ 주요 결과:
- 3D 포인트 클라우드 분포
- 거리/속도 감지 정확도
- 시스템 최적 위치/형상/장착각 분석
□ Ansys를 활용한 LiDAR 개발의 핵심 포인트
1. 광학 시스템 설계 및 시뮬레이션
- Ansys Lumerical, Zemax는 LiDAR 내부의 광학 경로, 렌즈, 미러 등 주요 부품의 설계와 최적화, 검증을 지원합니다.
- Zemax OpticStudio와 FDTD/ RCWA는 Flash LiDAR 등 다양한 구조의 광학 소자를 설계할 수 있으며, Speos와 연동해 전체 시스템 통합 및 하우징까지 고려한 시뮬레이션이 가능합니다.
2. 센서 및 환경 모델링
- Speos는 센서의 물리적 특성, 표면 반사율, 노이즈 등 실제 환경을 반영한 고충실도 시뮬레이션을 제공합니다.
- 다양한 기상 조건(비, 안개, 눈 등)에서 LiDAR의 성능을 예측할 수 있어, 실제 주행 환경에서의 신뢰성을 높입니다.
3. 센서 배치 및 패키징 최적화
- Speos를 이용해 센서의 최적 배치와 사각지대 최소화, 다양한 장착 옵션을 평가할 수 있습니다.
- CAD와 연동해 3D 모델 기반의 패키징 설계, 구조적 안정성, 열 해석까지 통합적으로 검증할 수 있습니다.
4. 다중 물리 통합 해석
- 구조 해석, 진동, 열 해석 등 LiDAR의 기계적·환경적 신뢰성을 Ansys Mechanical, Fluent 등으로 평가할 수 있습니다.
- 전자기 해석(Ansys Maxwell)까지 확장해, 모터·센서 등 전자 부품의 성능도 함께 검증 가능합니다.
5. 가상 시나리오 기반 테스트
- AVxcelerate와 연계해 실제 도로 환경에서의 LiDAR 성능을 가상으로 검증, 다양한 상황에서의 인지 성능을 미리 평가할 수 있습니다.
